 Loja
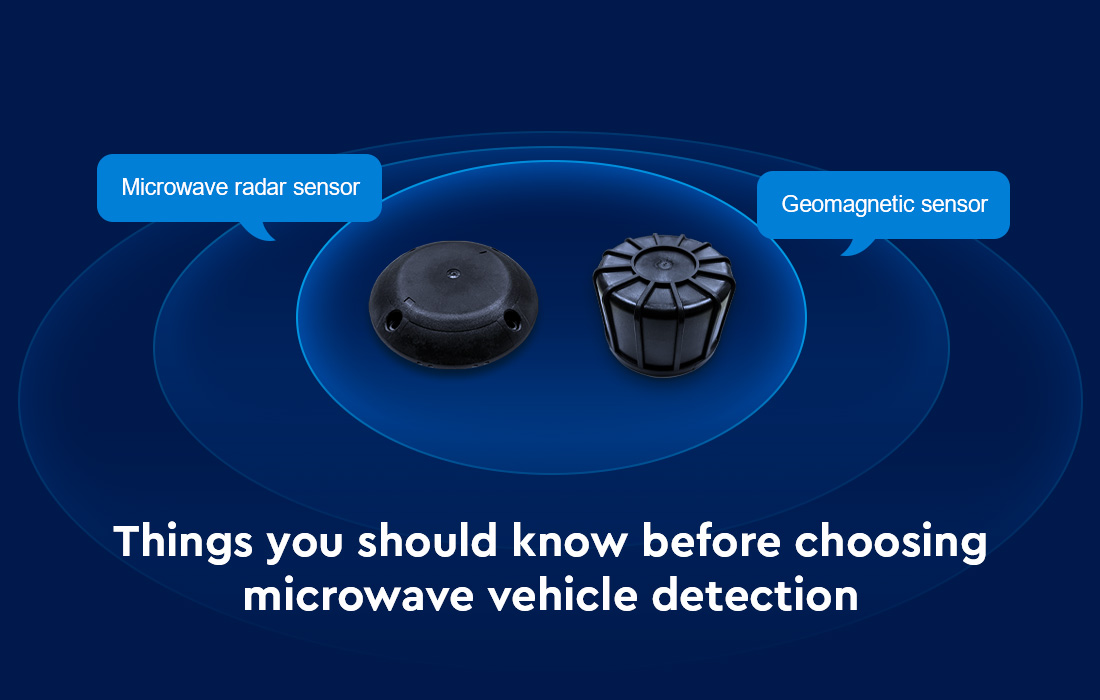
Seja no âmbito empresarial, industrial ou na gestão municipal, o controle de tráfego e a gestão inteligente de estacionamentos são temas que merecem atenção. Atualmente, diversos métodos populares de detecção de veículos, como sensores ultrassônicos, sensores ópticos e detectores magnéticos, apresentam certas limitações na detecção da presença de veículos, o que representa um grande obstáculo para a otimização do fluxo de tráfego. Portanto, é crucial conhecer e configurar o sistema de detecção de estacionamento adequado. Neste artigo, focaremos na detecção de veículos por micro-ondas para ajudá-lo a tomar uma decisão mais informada sobre a escolha dessa solução para a detecção de veículos em suas necessidades. Se você busca um fabricante que utilize sensores de movimento por radar de micro-ondas para detecção de estacionamento, certifique-se de ler o artigo completo. A MOKOSmart dedica-se à fabricação e pesquisa e desenvolvimento de produtos de IoT há mais de 16 anos, e nosso modelo LW009 também utiliza sensores geomagnéticos e sensores de radar de micro-ondas. Neste artigo, apresentaremos em detalhes as características do nosso produto.
O que é um sistema de detecção de veículos por micro-ondas?
O sistema de detecção de veículos por micro-ondas utiliza sinais de rádio de alta frequência transmitidos por uma linha direta. O detector registra as mudanças de frequência das ondas que ocorrem quando a fonte de micro-ondas e o veículo estão em movimento relativo. Isso permite que o dispositivo detecte veículos em movimento. O radar pode detectar objetos distantes e determinar sua posição e velocidade. Pesquisas demonstraram que os sensores de radar por micro-ondas fornecem dados reais e precisos para aliviar congestionamentos e problemas de estacionamento, mas a tecnologia também é vulnerável às condições climáticas, especialmente em condições climáticas e ambientais adversas.
História da detecção de radar
Radar é a abreviação de detecção e alcance de rádio. No final do século XIX, Heinrich Hertz foi o primeiro a demonstrar que ondas de rádio podiam ser refletidas em objetos metálicos. No início do século XX, Christian Hulsmeyer já o utilizava para detectar navios e evitar colisões.
Até a Segunda Guerra Mundial, o radar era muito aprimorado e usado para cronometrar pulsos em osciloscópios. Foi também nessa época que os cientistas descobriram que o radar podia ser usado para determinar a distância e o ângulo de um alvo. Décadas depois, essa tecnologia encontrou novas aplicações em outras áreas, incluindo a detecção de veículos.
Como funciona a detecção de veículos por micro-ondas
Existem dois tipos de sensores de radar de micro-ondas: o radar Doppler CW e o radar FMCW.
Efeito Doppler
Em 1842, Christian Doppler descreveu um fenômeno no qual a frequência ou o comprimento de onda das ondas (luz, som, etc.) aumentava ou diminuía. No radar Doppler, a velocidade do veículo é proporcional à variação de frequência entre as ondas recebidas e transmitidas. O fenômeno pode ser usado para detectar a presença de veículos.
O sinal refletido do veículo pode ser usado para medir o canal, presença, volume, distância, classificação, velocidade, etc., e pode fornecer avisos de prevenção de colisão, avisos de área de dilema, avisos de direção errada e avisos de estacionamento. Para um determinado tamanho de antena, quanto maior a frequência, maior a resolução espacial do radar.
O radar Doppler CW emite CFW. A transmissão constante de frequência ao longo do tempo permite o cálculo da velocidade do refletor. A frequência da forma de onda refletida aumenta quando o veículo está próximo do radar e diminui quando o veículo está distante da antena do radar. A fórmula do radar Doppler é:
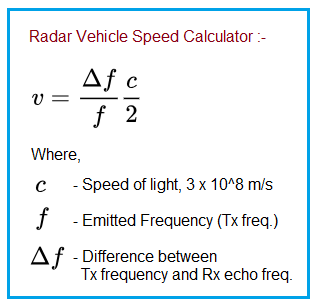
v = c × fD / 2 × fC × (cos ϑ)
Onde
v = velocidade
c = velocidade da luz
ϑ = ângulo entre a direção do veículo e a propagação da onda do radar
f C = frequência portadora
f D = frequência Doppler
Uma grande desvantagem inerente do radar CW Doppler é sua incapacidade de detectar se há veículos estacionados.
Radar FMCW
No radar FMCW, a frequência do comprimento de onda muda com o tempo. Nosso detector de veículos LW009 utiliza o radar FMCW. Este dispositivo de radar pode detectar a presença de veículos estacionados, bem como a presença de veículos.
A distância do veículo é diretamente proporcional à diferença entre a frequência do transmissor durante a detecção e a frequência do transmissor durante a recepção, expressa como:
R = c × T × Δf / (2 × B)
Onde
R = autonomia do veículo
Δf = diferença instantânea de frequência entre a recepção e a transmissão do sinal
B = Largura de banda de modulação RF
T = Período de modulação ou período de tempo
O radar FMCW calcula a velocidade de deslocamento de um veículo dividindo as faixas da faixa de rodagem em compartimentos ou zonas de comprimento conhecido. A fórmula para a velocidade do veículo é:
v = d /ΔT
Onde
v = velocidade do veículo
d = distância entre as bordas principais das zonas
ΔT = tempo entre a chegada do veículo às bordas principais das zonas/bins adjacentes
Os radares FMCW são versáteis e também podem usar o efeito Doppler para calcular a velocidade do veículo.
De acordo com a comparação de dados acima, podemos afirmar que o radar FMCW é superior ao radar CW na detecção e coleta de dados de veículos. Ele pode avaliar com precisão a presença, velocidade, horário de chegada, ocupação, classificação e tempo de espera dos veículos, além de detectar acidentes, identificar veículos estacionados e emitir alertas de áreas de perigo e de ultrapassagem indevida.
Por que usar detecção de veículos por micro-ondas
Diferentemente dos sensores fotoelétricos ou ultrassônicos, os sensores de radar de micro-ondas são menos afetados por temperatura, chuva, vento, neblina, umidade, luz e outras condições. Como resultado, podem fornecer dados precisos para detecção de estacionamento em ambientes externos, bem como para a detecção de veículos parados e em movimento. Além disso, a instalação e a manutenção são mais fáceis do que outras tecnologias de detecção. Além disso, há um menor risco de danos ao equipamento, pois o detector de tráfego por radar não é montado em trilhos.
Desafios do sensor de estacionamento por radar de micro-ondas
Pode ser desafiador para sensores de radar detectar alvos menores e veículos com pouco espaço entre eles. E eles só conseguem detectar veículos viajando a uma velocidade superior a uma velocidade predefinida. Veículos abaixo dessa velocidade podem ficar esperando por uma mudança de sinal para ativar o próximo veículo. Como os sensores de movimento por micro-ondas geralmente são montados sobre a luz de sinalização, não é fácil inspecioná-los do solo. Uma faixa separada é necessária para detectar veículos que viram à direita, mas uma combinação de detectores de anel e de micro-ondas pode ser usada em um cruzamento. Detectores de veículos por micro-ondas também podem ser usados como semáforos para controlar o tráfego na ponte estreita que leva à entrada e saída do estacionamento.
Onde a detecção de veículos por micro-ondas pode ser usada?
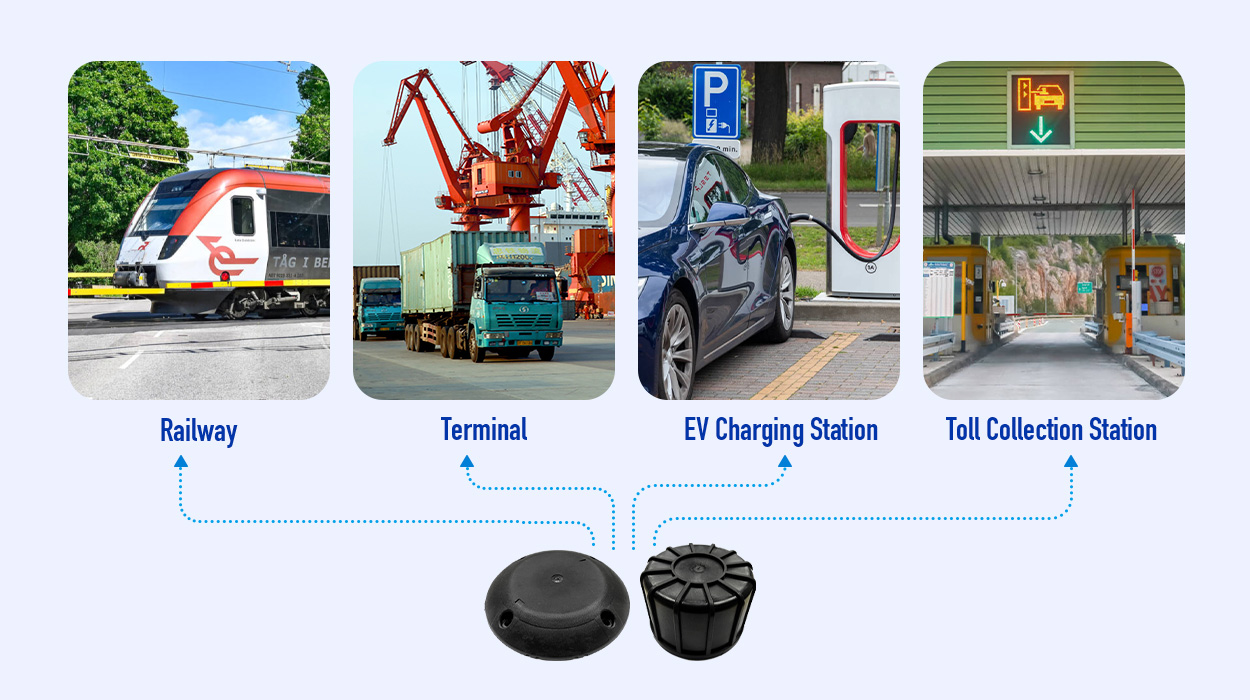
Ferrovias: Os trens se movem rapidamente, um após o outro, e a detecção precisa de sua presença pode ser comunicada aos bastidores para avisar quanto tempo falta para o trem chegar à estação, bem como para programar quanto tempo levará para o próximo trem passar na mesma linha. A detecção de veículos por micro-ondas não só pode melhorar a eficiência do trabalho, como também evitar desastres causados por negligência humana.
Cais de carga: O espaço para veículos no cais é limitado, mas um caminhão após o outro chega para descarregar. Portanto, para que as mercadorias entrem e saiam do caminhão de forma eficiente, é importante notificar o operador assim que o caminhão chegar.
Estações de carregamento para veículos elétricos: Se os carros nas estações de carregamento não forem estacionados de forma padronizada e causarem congestionamento, a experiência dos clientes será inevitavelmente prejudicada, o que levará a uma queda nos negócios. Portanto, para evitar que os carros estacionem nas estações de carregamento de acordo com as normas, bem como para detectar em tempo hábil veículos estacionados irregularmente em estações de carregamento de veículos elétricos, muitas estações de carregamento implantaram sensores de monitoramento por radar.
Cabine de pedágio: O sensor de radar de micro-ondas detectará a presença do veículo e ativará a barra de parada quando o veículo se aproximar da cabine de pedágio. Isso melhora a eficiência do tráfego, otimiza os processos e reduz a pressão sobre o tráfego e a mão de obra.
Por que você deve escolher o LW009 da MOKOSMART?
A MOKOSMART desenvolveu um sistema de detecção de veículos que integra radar de micro-ondas e sensores magnéticos para ajudar os funcionários relevantes a encontrar a solução certa para atender às suas necessidades por meio de detecção precisa em modo duplo. Veja abaixo alguns benefícios de escolher nosso plano:
O sensor de modo duplo melhora significativamente a precisão da detecção: os sensores de estacionamento comuns no mercado geralmente utilizam detecção magnética simples ou apenas detecção por radar, o que aumenta consideravelmente a probabilidade de falsos positivos quando há interferência de um campo eletromagnético ou outros ambientes restritos. Com este sensor, a precisão da detecção pode chegar a mais de 99%.
Instalação e manutenção fáceis: nosso sensor de estacionamento está disponível em dois modelos para diferentes métodos de instalação. O LW009-IG pode ser embutido no solo e possui um design com capa removível para facilitar a manutenção posterior. O LW009-SM também acompanha cola, dispensando a necessidade de furar o solo. Além disso, sensores de temperatura e umidade detectam a presença de gelo na pista.
Alta confiabilidade: o alcance de transmissão ultralongo do LoRaWAN é de 500m a 1000m, e a bateria de baixo consumo de energia permite uma vida útil de até 5 anos.
Como funciona o nosso LW009
Nosso sensor de detecção de estacionamento de veículos adota um método de detecção de status de estacionamento combinando campo magnético e micro-ondas, que é caracterizado da seguinte forma: O equipamento usado neste método inclui sensor geomagnético de três eixos e sensor de radar de micro-ondas, incluindo as seguintes etapas:
Etapa 1: Utilize o sensor geomagnético triaxial para monitorar o valor de flutuação, o valor pico a pico e o valor médio dos dados do campo magnético triaxial XYZ para avaliar as mudanças no estado de estacionamento. Se os dados amostrados estiverem próximos do valor crítico, inicie o sensor de radar de micro-ondas;
Etapa 2: Aquisição e pré-processamento de dados de micro-ondas: um sensor de radar de micro-ondas é usado para realizar a varredura de ondas triangulares em intervalos iguais, e dois sinais são recebidos em cada ponto de frequência discreta. A fórmula da janela de Hanning é usada para processar os dados coletados, e a transformada discreta de Fourier é usada para processar ainda mais os dados, convertendo o domínio do tempo para o domínio da frequência para análise;
Etapa 3: Detecção de veículos por micro-ondas, incluindo as seguintes etapas:
Etapa 3.1: Os dados obtidos na etapa 2 são analisados no domínio da frequência e modulados;
Etapa 3.2: Envie os dados do módulo obtidos na Etapa 3.1 para o preditor SVM para obter o resultado da decisão do preditor SVM sobre o status de estacionamento;
Etapa 3.2: Ao enviar os dados do módulo obtidos na Etapa 3.1 para o preditor de rede neural, o resultado do julgamento do preditor de rede neural sobre o status de estacionamento pode ser obtido;
Etapa 4: Ajuste dinâmico de peso, incluindo as seguintes etapas:
Etapa 4.1: Primeiramente, um peso de julgamento é predefinido de acordo com a precisão do sensor geomagnético de três eixos, do preditor SVM e do preditor de rede neural.
Etapa 4.2: Se os três resultados do julgamento forem consistentes, o peso permanece inalterado;
Etapa 4.3: Se os três resultados de julgamento forem inconsistentes, o peso deverá ser recalculado de acordo com a respectiva precisão;
Etapa 5: O status de estacionamento após a avaliação abrangente é obtido de acordo com os pesos mais recentes, com base nos resultados da detecção de estacionamento geomagnético, nos resultados da avaliação do preditor SVM e nos resultados da avaliação do preditor de rede neural.
Nosso sistema de detecção de estacionamento é adequado para seu ambiente?
Não importa em qual setor você atua e que tipo de sistema de detecção de veículos inteligentes você esteja procurando, a MOKOSMART pode acelerar a implementação e aumentar a personalização com base em suas instalações e necessidades reais.
Se a sua instalação exige apenas inspeção móvel de veículos, nosso detector de veículos sem fio LW009 oferece a flexibilidade necessária para inspeção. Além disso, se você precisar detectar a presença de pessoas e objetos além do movimento, nosso sensor PIR pode ser usado em conjunto com o seu cenário de aplicação. Entre em contato com nossa equipe e deixe-nos criar o produto ideal para o seu projeto.
Continue lendo sobre detecção de veículos